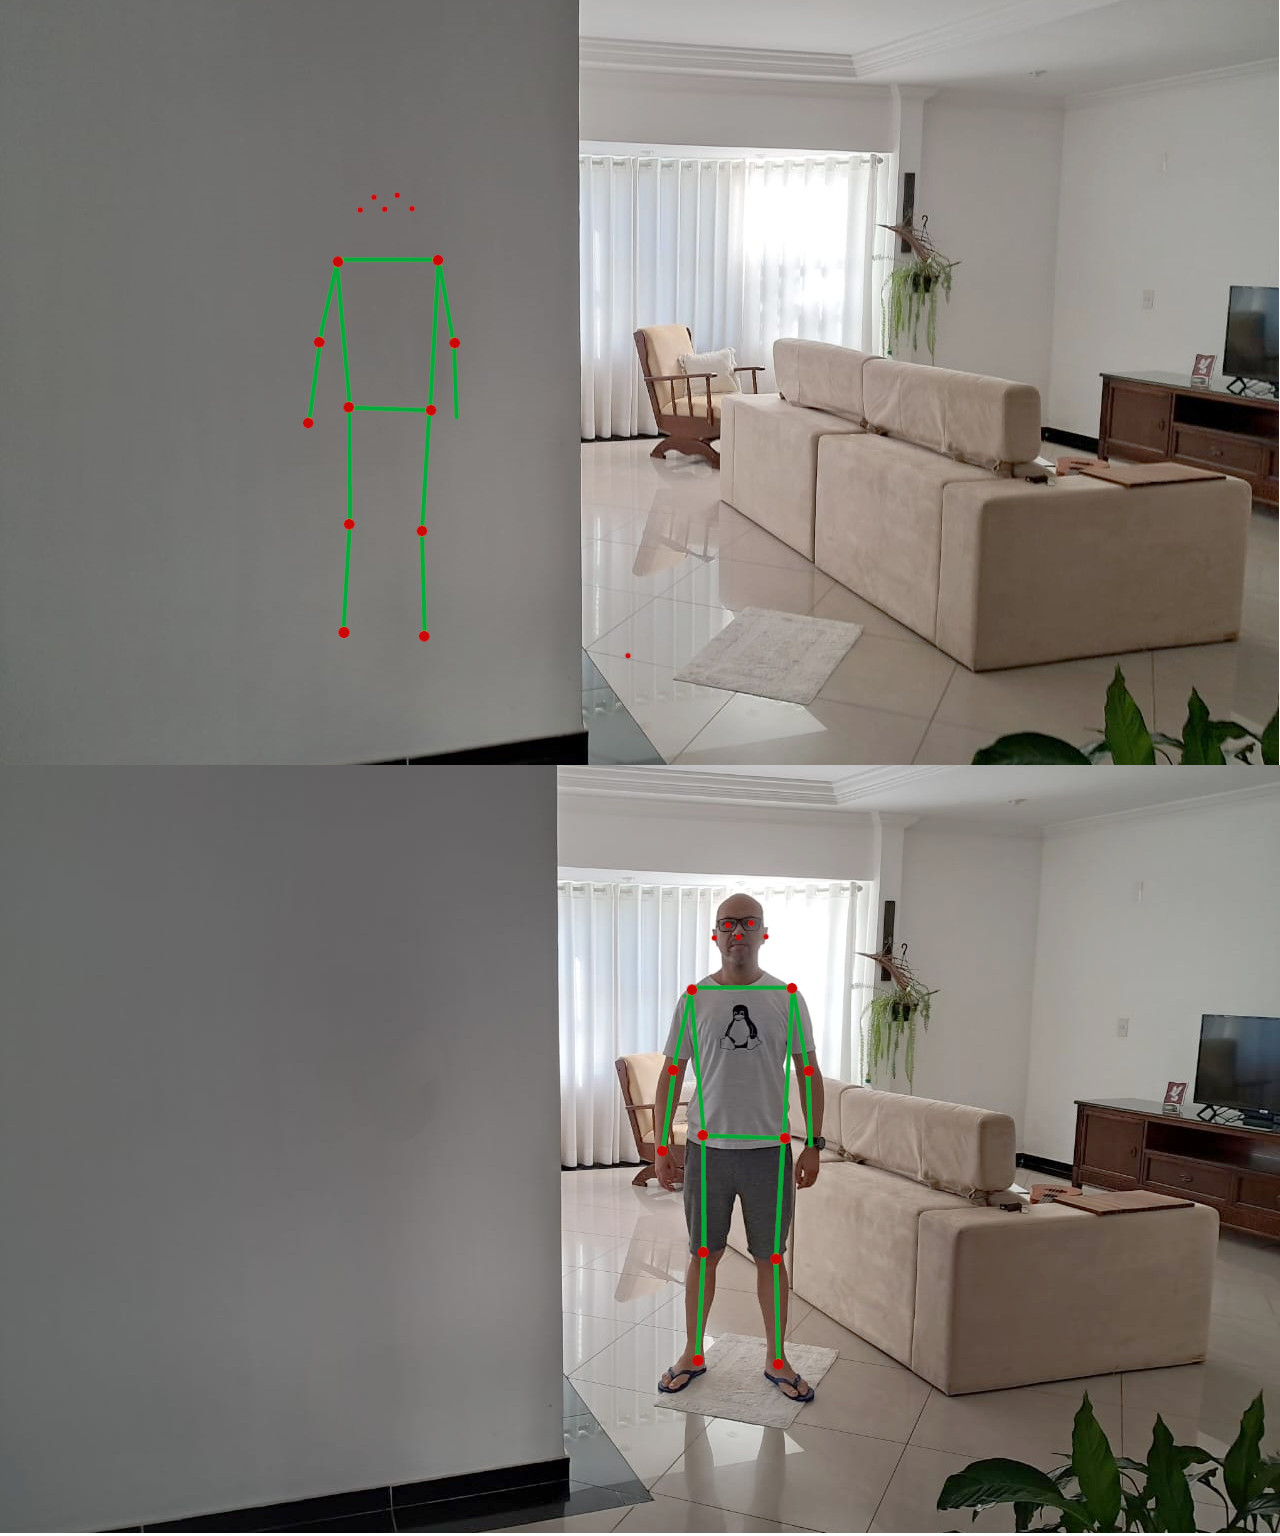
O projeto RuView (tambem chamado de WiFi DensePose) é daqueles projetos que parecem ficção científica e bruxaria: ele estima pose humana, presença e até sinais vitais usando apenas ondas de rádio do Wi-Fi, sem capturar um único pixel de vídeo, ou seja somente Wifi.
O que é o RuView, em uma frase?
O RuView é um sistema open source que analisa perturbações no CSI (Channel State Information) do Wi-Fi para reconstruir, em tempo real, pose humana (skeleton/DensePose), presença e métricas de respiração/batimentos com foco forte em privacidade, porque não usa câmeras.
Por que “CSI” importa (e por que seu notebook comum não faz tudo)
Aqui está o pulo do gato:
- RSSI (o que Wi-Fi comum costuma expor) é basicamente “um número por AP” (força do sinal). Serve para presença/movimento de forma bem mais grossa.
- CSI expõe informações ricas por subportadora (amplitude/fase), permitindo extrair padrões finos do ambiente e do movimento.
O próprio projeto deixa claro: pose/vitais/through-wall dependem de CSI; em laptops comuns você tende a ficar no máximo em presença/movimento via RSSI.
O que ele consegue detectar hoje
O “cardápio” técnico do projeto:
- Pose estimation: CSI (amplitude/fase por subportadora) → DensePose UV maps / skeleton
- Respiração: bandpass ~0,1–0,5 Hz → pico por FFT (faixa típica 6–30 BPM)
- Batimentos: bandpass ~0,8–2,0 Hz → pico por FFT (faixa típica 40–120 bpm)
- Presença: variação de RSSI + energia de banda de movimento com latência muito baixa
- Through-wall sensing: usando geometria de zona de Fresnel + multipath (o README menciona “até ~5m” em certos cenários)
E tem um detalhe importante de responsabilidade: a estimativa de sinais vitais no firmware alpha é heurística e “não é para uso médico” melhor com pessoa parada e ambiente controlado.
O projeto esta disponível nos seguintes hardware:
- ESP32-S3 (recomendado) para capturar CSI e montar uma malha (mesh) de sensores; o README cita cenários com ESP32-S3 “~$8” como add-on por zona.
- NICs de pesquisa (ex.: Intel 5300 / Atheros AR9580) com drivers/patches para CSI no Linux.
- Sem hardware: dá para brincar o pipeline com execução determinística/“proof replay”. Além disso, o projeto mostra uma linha interessante para edge AI: um modelo/embedding de “fingerprint” do ambiente com ~55 KB total, cabendo na memória do ESP32, com backbone + head + MicroLoRA por ambiente.
Arquitetura: do rádio ao 3D
- O RuView não é só “um script”; ele é um sistema completo:
- Captura e streaming (ESP32-S3): captura CSI em frequência definida e pode enviar bruto por UDP para um servidor.
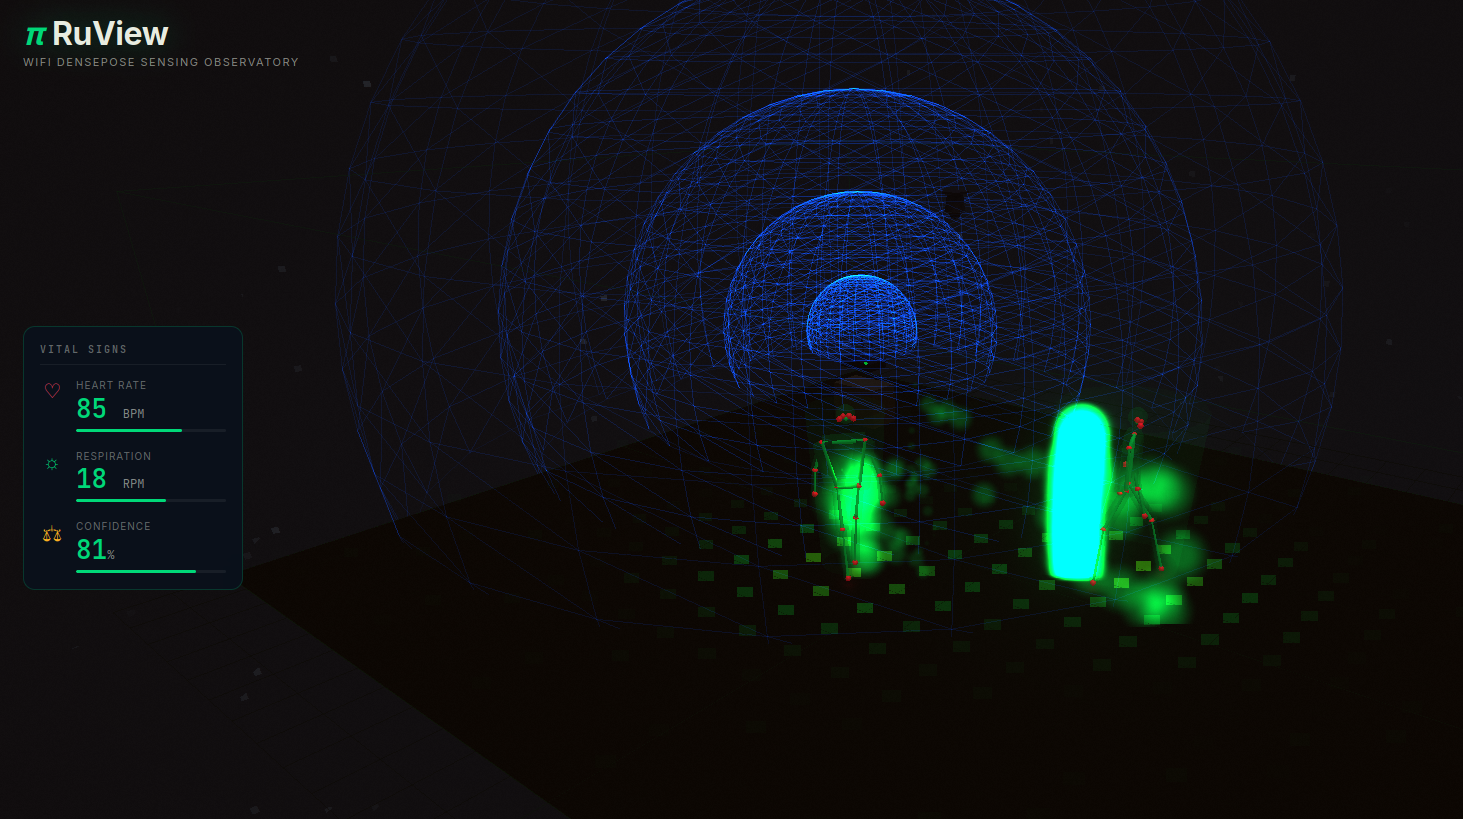
- Processamento e API (Rust): o “sensing server” expõe REST API e WebSocket para frames/vitais/pose e integra com UI.
- Visualização (Observatory/Three.js): um modo “Observatory” para ver cenários (multi-person, fall detect, intrusion, etc.) e animações em 3D.
O projeto também enfatiza performance com um rewrite em Rust, citando pipeline completo em ordem de dezenas de microssegundos por frame e um comparativo de speedup vs Python.
Primeiros passos em 30 segundos (sem instalar ferramentas compiladas localmente)
O caminho mais simples é via Docker:
docker pull ruvnet/wifi-densepose:latestdocker run -p 3000:3000 -p 3001:3001 -p 5005:5005/udp ruvnet/wifi-densepose:latest# depois abra http://localhost:3000
Abaixo as URL da API:
curl http://localhost:3000/healthcurl http://localhost:3000/api/v1/vital-signscurl http://localhost:3000/api/v1/pose/current
Verificação “científica”: pipeline determinístico (sem Wi-Fi real)
Um pedaço que eu achei muito bem pensado: o projeto oferece um modo “verify” para confirmar que o pipeline de sinal é real e reproduzível sem hardware, sem GPU, sem Docker. Para isto basta usar o comando ./verify
Ele roda checagem de ambiente, replay de um sinal de referência por toda a cadeia (filtragem, janelamento, FFT/Doppler etc.) e compara um hash SHA-256 do resultado.
Edge Intelligence no ESP32: do “raw streaming” ao “standalone”
O RuView também descreve “tiers” de processamento no próprio ESP32-S3:
- Tier 0: só streaming bruto (raw CSI)
- Tier 1: limpeza + estatística + seleção de subportadoras + compressão
- Tier 2: Tier 1 + presença + vitais + motion scoring + fall detection
- (No README do github, também aparece um tier com módulos WASM, para extensões customizadas)
A ideia é reduzir banda e permitir detecção local sem PC/servidor, dependendo do tier configurado.
Casos de uso que fazem sentido (e por que isso chama tanta atenção)
Quando você junta “funciona no escuro”, “não precisa line-of-sight” e “sem câmera”, começa a aparecer uma lista enorme de aplicações. Por exemplo, como monitoramento de idosos (quedas/sono), segurança perimetral, ambientes industriais e robótica, entre outros. A parte legal aqui é que não é só “conceito”: o projeto também discute limitações físicas (subportadoras, multipath, atenuação por metal) e escalabilidade por múltiplos APs/nós.
Privacidade: “sem câmera” não significa “sem dado sensível”
Mesmo sendo privacy-first (sem imagem/vídeo), o próprio user guide lembra que posição, movimento e sinais vitais ainda são dados pessoais e podem cair em regulações dependendo do contexto.
RESUMO: RuView é um daqueles projetos que redefinem o que a gente entende por “sensor”: em vez de adicionar mais uma câmera ao mundo, ele tenta extrair informação do que já está no ar ondas de rádio. E mesmo que você não vá colocar isso em produção amanhã, só o fato de ter:
- pipeline verificável (hash),
- stack completa (edge → API → UI),
- e documentação extensa,
já torna o repositório um prato cheio para quem pesquisa IA aplicada, sistemas embarcados e computação “ambiental”.
Créditos: ruvnet
Fonte: https://github.com/ruvnet/RuView


Meu amigo chegou a testar isso ?
Tem muito post , ate issues no github falando que sã odados mockados
tenho uma vizinha do meu apartamento de cima ela usa este sistema para monitorar nós que moramos no apartamento de baixo ela usa até tipo uma antenas e um computador isso e real