Os números deste blog em 2010

Os duendes das estatísticas do WordPress.com analisaram o desempenho deste blog em 2010 e apresentam-lhe aqui um resumo de alto nível da saúde do seu blog:

Healthy blog!

O Blog-Health-o-Meter™ indica: Uau.

Números apetitosos
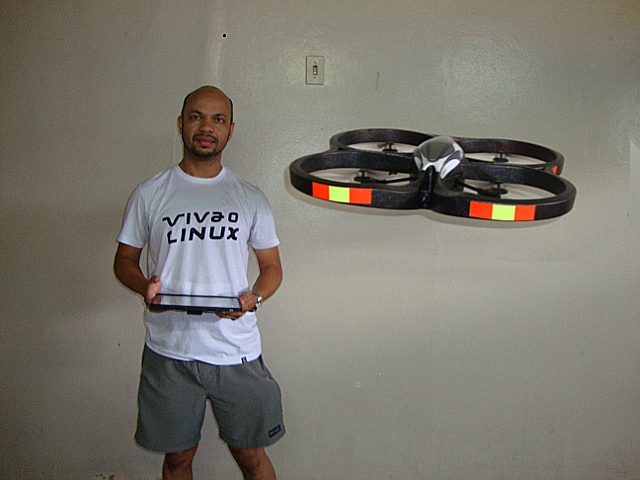
Imagem de destaque

O Museu do Louvre é visitado por 8,5 milhões de pessoas todos os anos. Este blog foi visitado cerca de 71,000 vezes em 2010, o que quer dizer que se fosse uma exposição no Louvre, eram precisos 3 dias para que as mesmas pessoas a vissem.

De onde vieram as visitas?

Os sites que mais tráfego lhe enviaram em 2010 foram br-linux.org, vivaolinux.com.br, google.com.br, twitter.com e netitec.com.br

Alguns visitantes vieram dos motores de busca, sobretudo por no de gravata, nó de gravata, nós de gravata, hipotenusa e tse apuração

Sucesso em 2010

Estes são os artigos e páginas mais visitados em 2010.

1

AR.Drone: O Linux que voa e robótica livre. dezembro, 2010
20 comentários e 3 “Likes” no WordPress.com,

2

Nó de gravata Semi-Windsor. agosto, 2009
3 comentários

3

TSE disponibiliza programa para acompanhamento da apuração dos votos no dia 3 de outubro outubro, 2010
1 comentário

4

Manual do WordPress. outubro, 2009
5 comentários

5

Parrot AR.Drone, o quadricóptero de nerd. outubro, 2010
2 comentários

Campus Party 2011, Eu vou!

Estou terminando os últimos ajustes e acertos no material das palestras que serão ministradas no Campus Party 2011. As palestra serão sobre realidade aumentada e android. Vale a penas mencionar, que como openSUSE Member distribuirei DVDs dual layer (32 e 64 bits) do opensSUSE durante o evento. Abaixo um video demonstrativo…

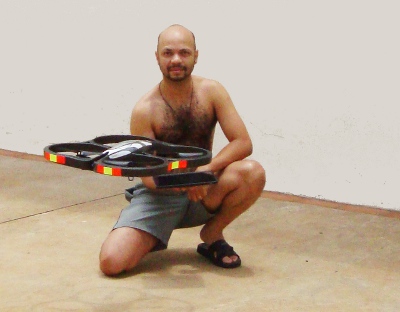
AR.Drone: O Linux que voa e robótica livre.

O primeiros voôs com o iPad e com o openSUSE manual e com visão computacional (URBI – Robótica Livre) foram concluídos com sucesso. Em breve disponibilizarei um tutorial no Viva o Linux CLARO! Por enquanto deixo os vídeos neste post com primeiro vôo baseado em visão computacional (seguindo o princípio de rastreamento de cores), e com o meu iPad.

Atinge uma velocidade Única: 18 km/h,tem uma autonomia de vôo de 12 minutos,hélices de alta eficiência, Bateria de lítio polímero (3 células, 11,1 V, 1000 mAh – UL2054), seu tempo de carregamento da bateria é de 90 minutos, a frequência do Vídeo atinge 60 FPS, permite a estabilização, mesmo com uma leve brisa e travamento automático das hélices no caso de contato.

“Agradecimento em especial para a minha mamãe, em função de sua paciência e gerenciamento do meu nervosismo e estupidez na gravação do meu  primeiro vôo…”

AR.Drone – Meu robô voador com Linux chegou!

Meu mais novo brinquedo chegou e esta funcionando bem. o AR.Drone, um quadricóptero com Linux embarcado. Esta crianção possui SDK, a sua comunicação é UDP e TCP/IP, possue sensor de ultrasom, conexão wireless e muito mais… Vejam a especificação técnica:

  • ARM9 468 MHz
  • DDR 128 Mbyte at 200MHz
  • Wifi b/g
  • USB high speed
  • Linux OS

Detalhes do Produto:

Ar Drone Parrot Quadricóptero c/ casco Laranja e Amarelo.
Velocidade Única: 18 km/h;
Peso: 380g Com casco exterior / 420g Com casco de interiores;
Tempo de vôo: aproximadamente 12 minutos;
Hélices de alta eficiência;
Fibra de carbono-estrutura do tubo;
Bateria de lítio polímero (3 células, 11,1 V, 1000 mAh);
Tempo de carregamento da bateria: 90 minutos;
Frequência do Vídeo: 60 FPS (Frames por Segundo);
Permite a estabilização, mesmo com uma leve brisa;
Travamento automático das hélices no caso de contato;
Bateria UL2054;
Controle de interface com botão de emergência para parar os motores.

Informações das Câmeras:

Câmera de grande angular 93° de ângulo amplo da lente da câmera na diagonal, sensor CMOS  codificação e transmissão ao vivo de imagens no iPhone, iPod Touch ou iPad.
A resolução da câmera é de 640×480 pixels (VGA).

Domensões:

Com casco: 52,5 x 51,5cm
Sem casco: 45 x 29cm

Fica aqui a minha primeira dica: Inicialmente conseguia conectar apenas com o meu iPad, isto pelo fato do AR.Drone gravar o mac-address do primeiro equipamento conectado. Para conectar outros dispositivos, foi preciso efetuar um telnet no brinquedo e modificar o arquivo config.ini e alterando o parâmetro owner_mac para zero.

owner_mac = 00:00:00:00:00:00

Já estou implementando módulos de visão computacional e reconhecimento facial no brinquedo junto o seu SDK… Em breve mais notícias…

Convertendo diversos arquivos para PDF.

Hoje precisei converter diversos arquivo (código-fontes) de um projeto para o formato PDF. O principa desafio era converter apenas os arquivos fontes e excluir os arquivos de imagens, binário e outros. Deixo aqui a minha jornada…

Em primeiro lugar devemos baixar e compilar o código fonte text2pdf. Este código, como o próprio nome diz converte um arquivo texto em pdf, para compilar o software basta executar o comando abaixo:

$ gcc text2pdf.c -o text2pdf

O proximo passo é criar uma lista dos arquivos fontes que deverão sofrer a conversão.

$ find . \( -name '*.c' -o -name '*.as' -o -name '*.java' -o -name '*.jsp'
-o -name '*.css' -o -name '*.js' \) > gerarpdf.txt

Agora confira o conteúdo do arquivo recém-criado para somente depois converter os arquivos selecionados:

$ cat gerarpdf.txt | while read a; do cat -b $a | ./text2pdf > $a.pdf;  done

Se desejar apagar todos os arquivos exceto os PDFs, basta criar uma nova lista e conferir o seu conteúdo.

$ find . ! -name '*.pdf' > apagar

Para realmente apagar os arquivos, abaixo o comando:

$ cat apagar | xargs rm

Claro que existe outras maneiras, mas acabei tomando este caminho e compartilhando toda execução.